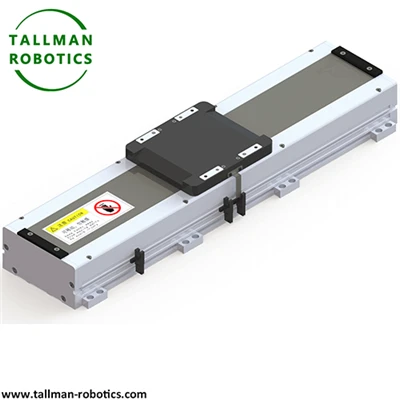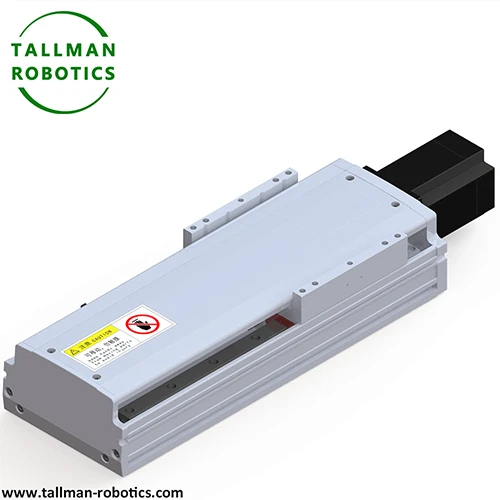
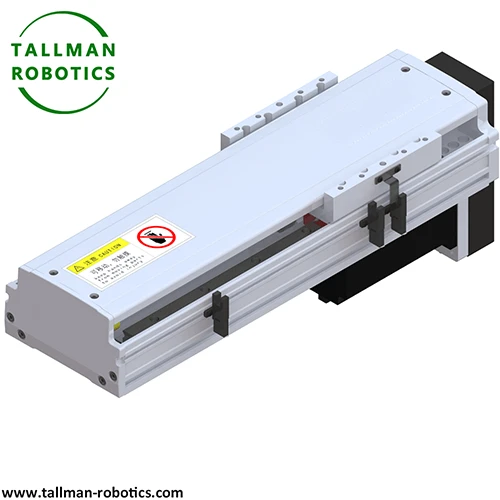
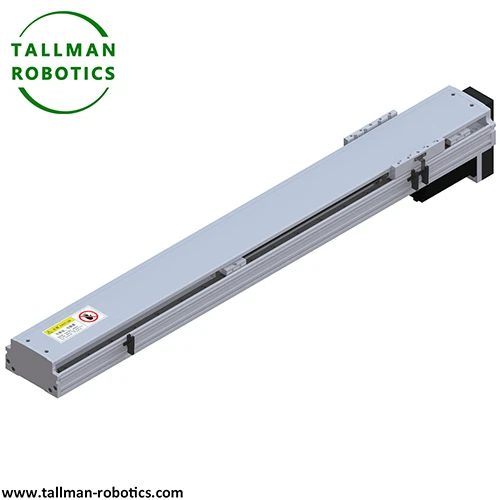
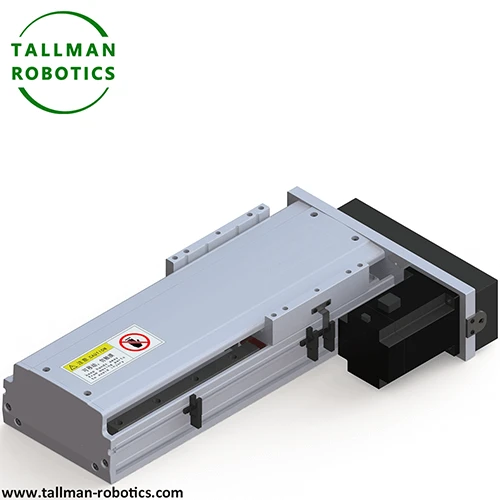
Was ist ein Closed-Loop-Linearbewegungsmodul?
Ein lineares Bewegungsmodul mit geschlossenem Regelkreis stellt ein präzises elektromechanisches System dar, das Rotationsenergie in lineare Verschiebung umwandelt. Im Gegensatz zu Systemen mit offenem Regelkreis überwacht dieses Modul kontinuierlich seine tatsächliche Position über ein integriertes Feedback-Gerät. Die Steuerung vergleicht dann diese tatsächliche Position mit der Sollposition. Anschließend wird der Motorbetrieb angepasst, um etwaige Abweichungen zu beseitigen. Dieser Echtzeit-Korrekturmechanismus definiert die Essenz der Regelung im geschlossenen Regelkreis. Dadurch bietet das Modul eine überragende Positionierungsgenauigkeit und Betriebszuverlässigkeit.
Kernstruktur und Komponenten
Das Modul integriert mehrere wichtige mechanische und elektrische Komponenten in einer einheitlichen Baugruppe. Eine präzisionsgeschliffene Linearführung sorgt für die grundlegende Bewegungsbahn und unterstützt die bewegte Last. Eine Kugelumlaufspindel oder Leitspindel übersetzt die Drehbewegung des Motors in eine lineare Bewegung. Als Antriebsmotor dient der Servo- oder Schrittmotor. Darüber hinaus fungiert ein hochauflösender Encoder als kritischer Feedbacksensor. Dieser Encoder meldet kontinuierlich die Position des Schlittens an die Steuerung. Zu den weiteren Elementen gehören die Motorhalterung, die flexible Kupplung und Endschalter. Diese Schalter bieten einen Reiseendschutz. Folglich bildet diese integrierte Struktur ein vollständig geschlossenes -Loop-Positionierungssystem.
Grundlegende Spezifikation des linearen Bewegungsmoduls mit geschlossenem Regelkreis:
|
Modell Nr |
Maximale Nutzlast (kg) |
Max. Hub (mm) |
Wiederholgenauigkeit (mm) |
Antriebslösung |
Motorleistung (W) |
|
TMS30 |
4 |
400 |
±0.01/±0.005 |
schrauben |
30 |
|
TMS45 |
10 |
800 |
±0.01/±0.005 |
schrauben |
50/100 |
|
TMB45 |
4 |
800 |
±0.04 |
Gürtel |
50/100 |
|
TMS62 |
20 |
1050 |
±0.01/±0.005 |
schrauben |
100/200/400 |
|
TMB62 |
16 |
2000 |
±0.04 |
Gürtel |
100/200/400 |
|
TMS65 |
30 |
800 |
±0.01/±0.005 |
schrauben |
50/100 |
|
TMB65 |
4 |
800 |
±0.04 |
Gürtel |
50/100 |
|
TMS85 |
50 |
1050 |
±0.01/±0.005 |
schrauben |
100/200/400 |
|
TMB85 |
16 |
2000 |
±0.04 |
Gürtel |
100/200/400 |
|
TMS100 |
65 |
1050 |
±0.01/±0.005 |
schrauben |
100/200/400 |
|
TMB100 |
40 |
3500 |
±0.04 |
Gürtel |
100/200/400 |
|
TMS135 |
110 |
1250 |
±0.01/±0.005 |
schrauben |
200/400/750 |
|
TMB135 |
42 |
3500 |
±0.04 |
Gürtel |
200/400 |
|
TMS150 |
120 |
1500 |
±0.01/±0.005 |
schrauben |
400/750 |
|
TMB150 |
75 |
3500 |
±0.04 |
Gürtel |
400/750 |
|
TMS170 |
130 |
1500 |
±0.01/±0.005 |
schrauben |
400/750 |
|
TMB170 |
75 |
3500 |
±0.04 |
Gürtel |
400/750 |
|
TMS220 |
150 |
1500 |
±0.01/±0.005 |
schrauben |
750 |
|
TMB220 |
75 |
3500 |
±0.04 |
Gürtel |
750 |
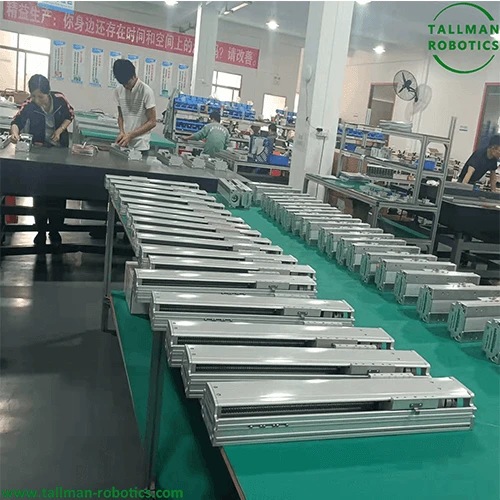
Gerne können Sie sich weitere Projekte ansehen oder unsere Videogalerie auf Youtube besuchen:https://www.youtube.com/@tallmanrobotics


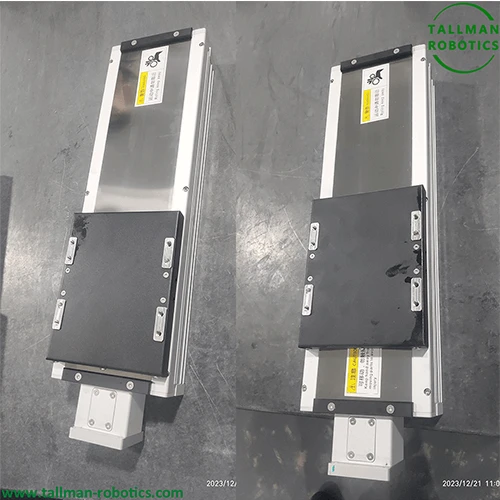


Technische Spezifikationen und Leistungsvergleich
In der folgenden Tabelle werden die wichtigsten Leistungsindikatoren zwischen Closed-{0}}Loop- und traditionellen Open--Loop-Modulen gegenübergestellt.
| Parameter | Closed--Loop-Modul | Open-Loop-Modul |
|---|---|---|
| Positionsrückmeldung | Kontinuierliche Encoder-Rückmeldung | Keine Rückmeldung |
| Fehlerkorrektur | Automatische Anpassung in Echtzeit | Keiner; Fehler häufen sich |
| Wiederholbarkeit | Mikron--Niveau (±1–5 μm) | Niedriger und inkonsistent- |
| Verhinderung verlorener-Schritte | Ja, sofortige Erkennung | NEIN; Schritte können verloren gehen-19 |
| Kontinuierlicher Betrieb | Unterstützt den 24/7-Betrieb | Erfordert regelmäßige Referenzfahrt- |
Dieser Vergleich zeigt deutlich die inhärenten Leistungsvorteile des Closed-Loop-Designs. Die Integration eines Servomotors oder eines Closed-Loop-Schrittmotors mit einem Encoder gewährleistet eine präzise und zuverlässige Bewegung.
Kritische Anwendungsbereiche
Das geschlossene -Linearbewegungsmodul findet in anspruchsvollen Industriebereichen breite Anwendung. In der Halbleiterfertigung ermöglicht es eine präzise Handhabung und Inspektion von Wafern. Die 3C-Elektronikindustrie verlässt sich darauf, wenn es um die Hochgeschwindigkeitsplatzierung und das Löten von Bauteilen geht. Darüber hinaus ist es für Präzisionsmontagevorgänge unerlässlich, die eine genaue Kraft- und Positionskontrolle erfordern. Das Modul dient auch der Herstellung medizinischer Geräte und der Laborautomation. Darüber hinaus profitieren Photonik- und optische Ausrichtungsanwendungen von der Auflösung im Nanometerbereich. Die Fähigkeit des Linearaktuators, seine Position ohne Drift beizubehalten, macht ihn ideal für diese kritischen Aufgaben
Installations- und Setup-Protokoll
Durch eine ordnungsgemäße Installation wird sichergestellt, dass das Modul seine spezifizierte Leistung erreicht. Befestigen Sie zunächst die Basis des Moduls mit den mitgelieferten Schrauben auf einer ebenen, stabilen Montagefläche. Stellen Sie sicher, dass die Montagefläche sauber und eben ist, um ein Festklemmen zu verhindern. Anschließend richten Sie die Linearführung und die Kugelumlaufspindel sorgfältig aus. Diese Ausrichtung garantiert eine reibungslose, reibungsfreie Bewegung. Als nächstes montieren Sie den Motor und verbinden ihn über die Kupplung mit der Kugelumlaufspindel. Fahren Sie nach der mechanischen Montage mit den elektrischen Anschlüssen fort. Schließen Sie die Motorleistungskabel und die Encoder-Feedbackkabel an den Antrieb und die Steuerung an. Führen Sie abschließend einen Testlauf ohne Belastung durch. Überprüfen Sie vor dem vollständigen Betrieb die reibungslose Bewegung und prüfen Sie, ob ungewöhnliche Geräusche auftreten.
FAQs
F1: Was ist der Hauptvorteil eines geschlossenen-Loops gegenüber einem offenen-Linearbewegungsmodul?
A1: Der Hauptvorteil ist die Fehlerkorrektur in Echtzeit. Der Encoder liefert eine kontinuierliche Positionsrückmeldung, sodass die Steuerung jede Abweichung sofort korrigieren kann. Dies verhindert die Anhäufung von Positionierungsfehlern und eliminiert das Risiko verlorener Schritte, wodurch eine hohe Genauigkeit und Wiederholbarkeit gewährleistet wird.
F2: Was sind die Schlüsselkomponenten dieses Moduls?
A2: Zu den Schlüsselkomponenten gehören eine Präzisionslinearführung, eine Kugelumlaufspindel oder Leitspindel für die Bewegungsübertragung, ein Servo- oder Schrittmotor, ein hochauflösender Encoder für die Rückmeldung und ein Bewegungscontroller. Weitere Teile sind Motorhalterung, Kupplung und Endschalter.
F3: Welche Industriesektoren profitieren am meisten von dieser Technologie?
A3: Die Halbleiterindustrie, die 3C-Elektronikfertigung, Präzisionsmontagebetriebe, die Herstellung medizinischer Geräte und die Photonik sind die Hauptnutznießer. Jede Anwendung, die hohe Präzision, Wiederholbarkeit und Zuverlässigkeit erfordert, verschafft sich einen erheblichen Vorteil.
F4: Wie trägt der Encoder zur Systemleistung bei?
A4: Der Encoder fungiert als „Auge“ des Systems. Es misst kontinuierlich die Ist-Position des Schlittens und sendet diese Daten an die Steuerung. Die Steuerung nutzt diese Rückmeldung dann, um winzige Anpassungen am Motor vorzunehmen und sicherzustellen, dass der Schlitten seine exakte Zielposition erreicht und beibehält.
F5: Was sind die entscheidenden Schritte während der Installation?
A5: Zu den entscheidenden Schritten gehören die Befestigung der Basis auf einer ebenen Fläche, die sorgfältige Ausrichtung der Linearführung und der Kugelumlaufspindel, der korrekte Anschluss aller elektrischen Leitungen für Motor und Encoder und abschließend die Durchführung eines gründlichen Leerlauftestlaufs, um einen reibungslosen und leisen Betrieb zu überprüfen
Beliebte label: Closed-Linearbewegungsmodul, China Closed-Linearbewegungsmodulhersteller, Zulieferer, Fabrik